Auf dem Display siehst du den Bogen eines Fisches über einer Kante in sieben Metern Tiefe, und das Ganze passt heute in eine Wurfkugel am Schnurclip. Bis dahin war es ein weiter Weg, der mit einem Schiffsunglück und einer Glocke im Genfersee beginnt. Dieser Artikel zeigt, wann das Echolot erfunden wurde, wer daran beteiligt war und an welchen Stellen aus dem Marinegerät ein Werkzeug für Angler wurde.
Das Wichtigste in Kürze
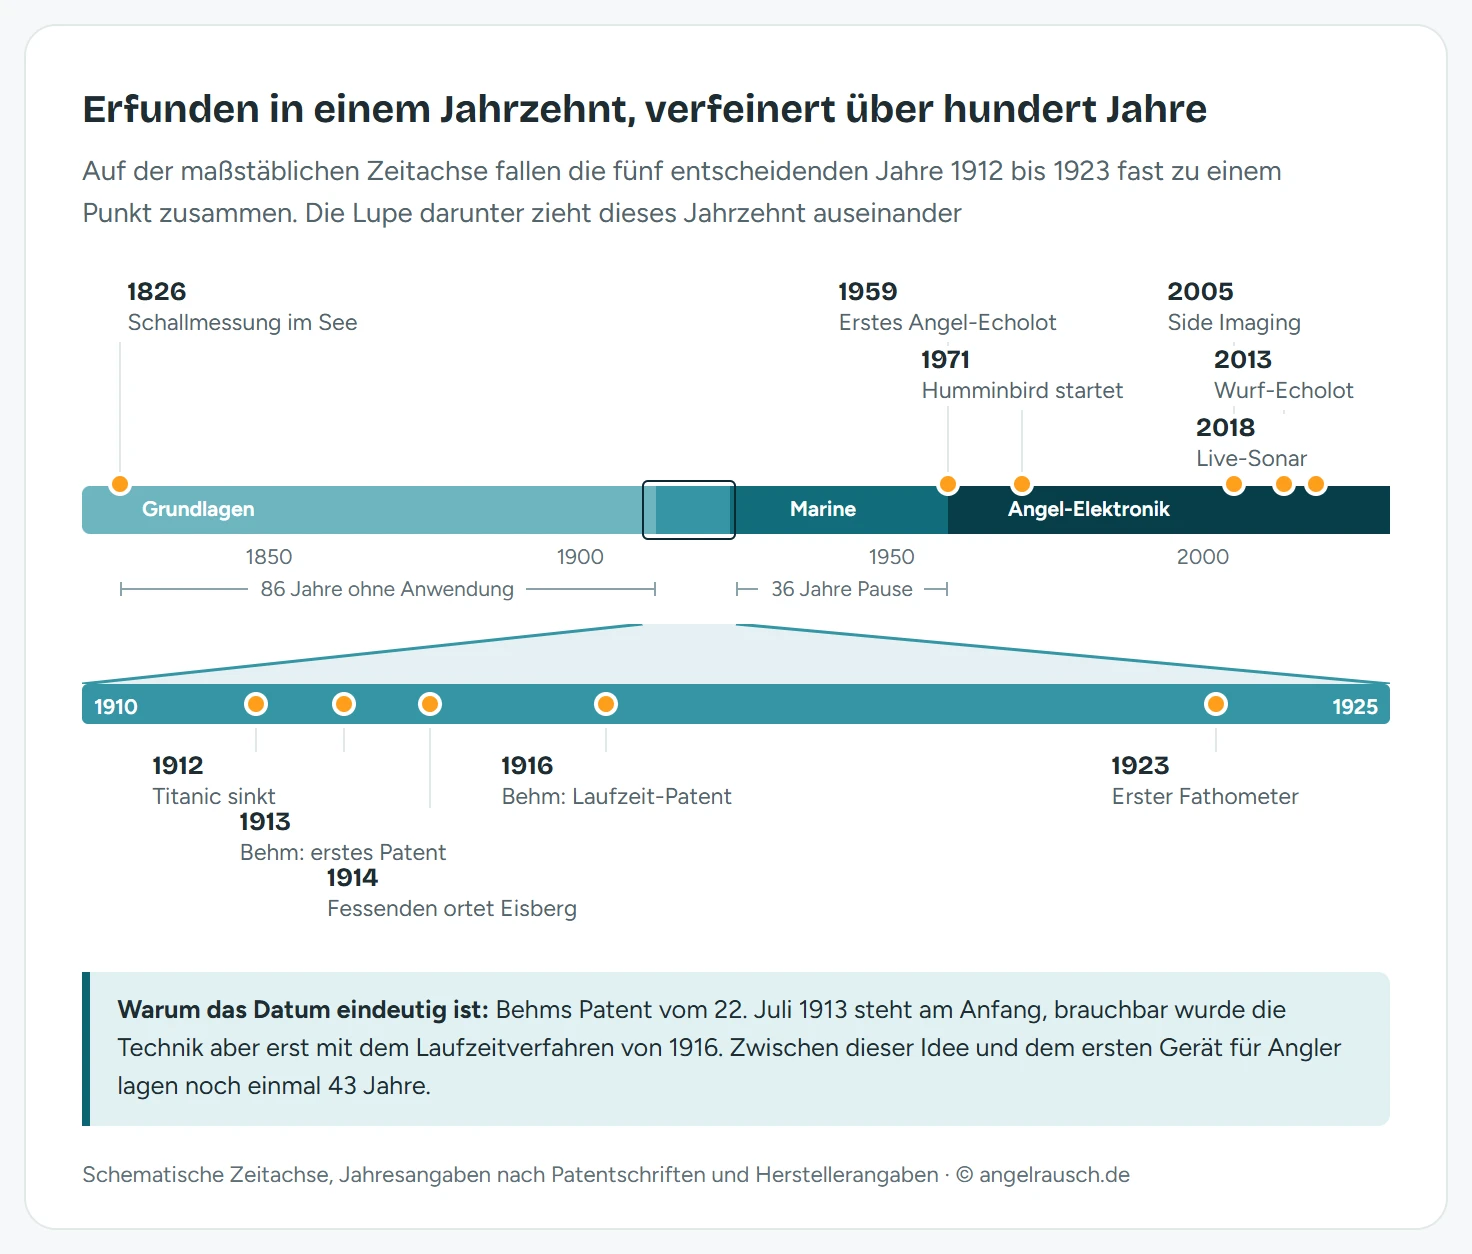
- Erstes Patent am 22. Juli 1913: Der Physiker Alexander Behm meldete es unter der Reichspatentnummer 282009 an. Von ihm stammt auch das Wort Echolot.
- Auslöser war die Titanic: Der Untergang im April 1912 brachte Behm auf die Idee der akustischen Ortung von Eisbergen.
- Das heutige Verfahren kam 1916: Behms zweites Patent misst die Laufzeit des Schalls, also die Zeit bis zum Echo. Dieses Prinzip steckt in jedem modernen Gerät.
- 1923 der erste kommerzielle Fathometer, entwickelt in den USA bei der Submarine Signal Company nach Vorarbeiten von Reginald Fessenden.
- 1957 kommt das Echolot ins Angelboot: Lowrance entwickelte den Fish Lo-K-Tor, ab 1959 im Handel, bis 1984 über eine Million Stück.
- Seit 2018 Live-Sonar: Garmin LiveScope zeigt Fisch und Köder in Echtzeit, Lowrance folgte 2020 mit ActiveTarget.
Die kurze Antwort: das Patent vom 22. Juli 1913
Als Geburtsstunde des Echolots gilt der 22. Juli 1913. An diesem Tag meldete Alexander Behm sein erstes Patent auf ein Verfahren zur Messung der Meerestiefe an, festgehalten im Reichspatent Nr. 282009. Behm wurde am 11. November 1880 in Sternberg in Mecklenburg geboren und arbeitete zu dieser Zeit an der Technischen Hochschule Karlsruhe.
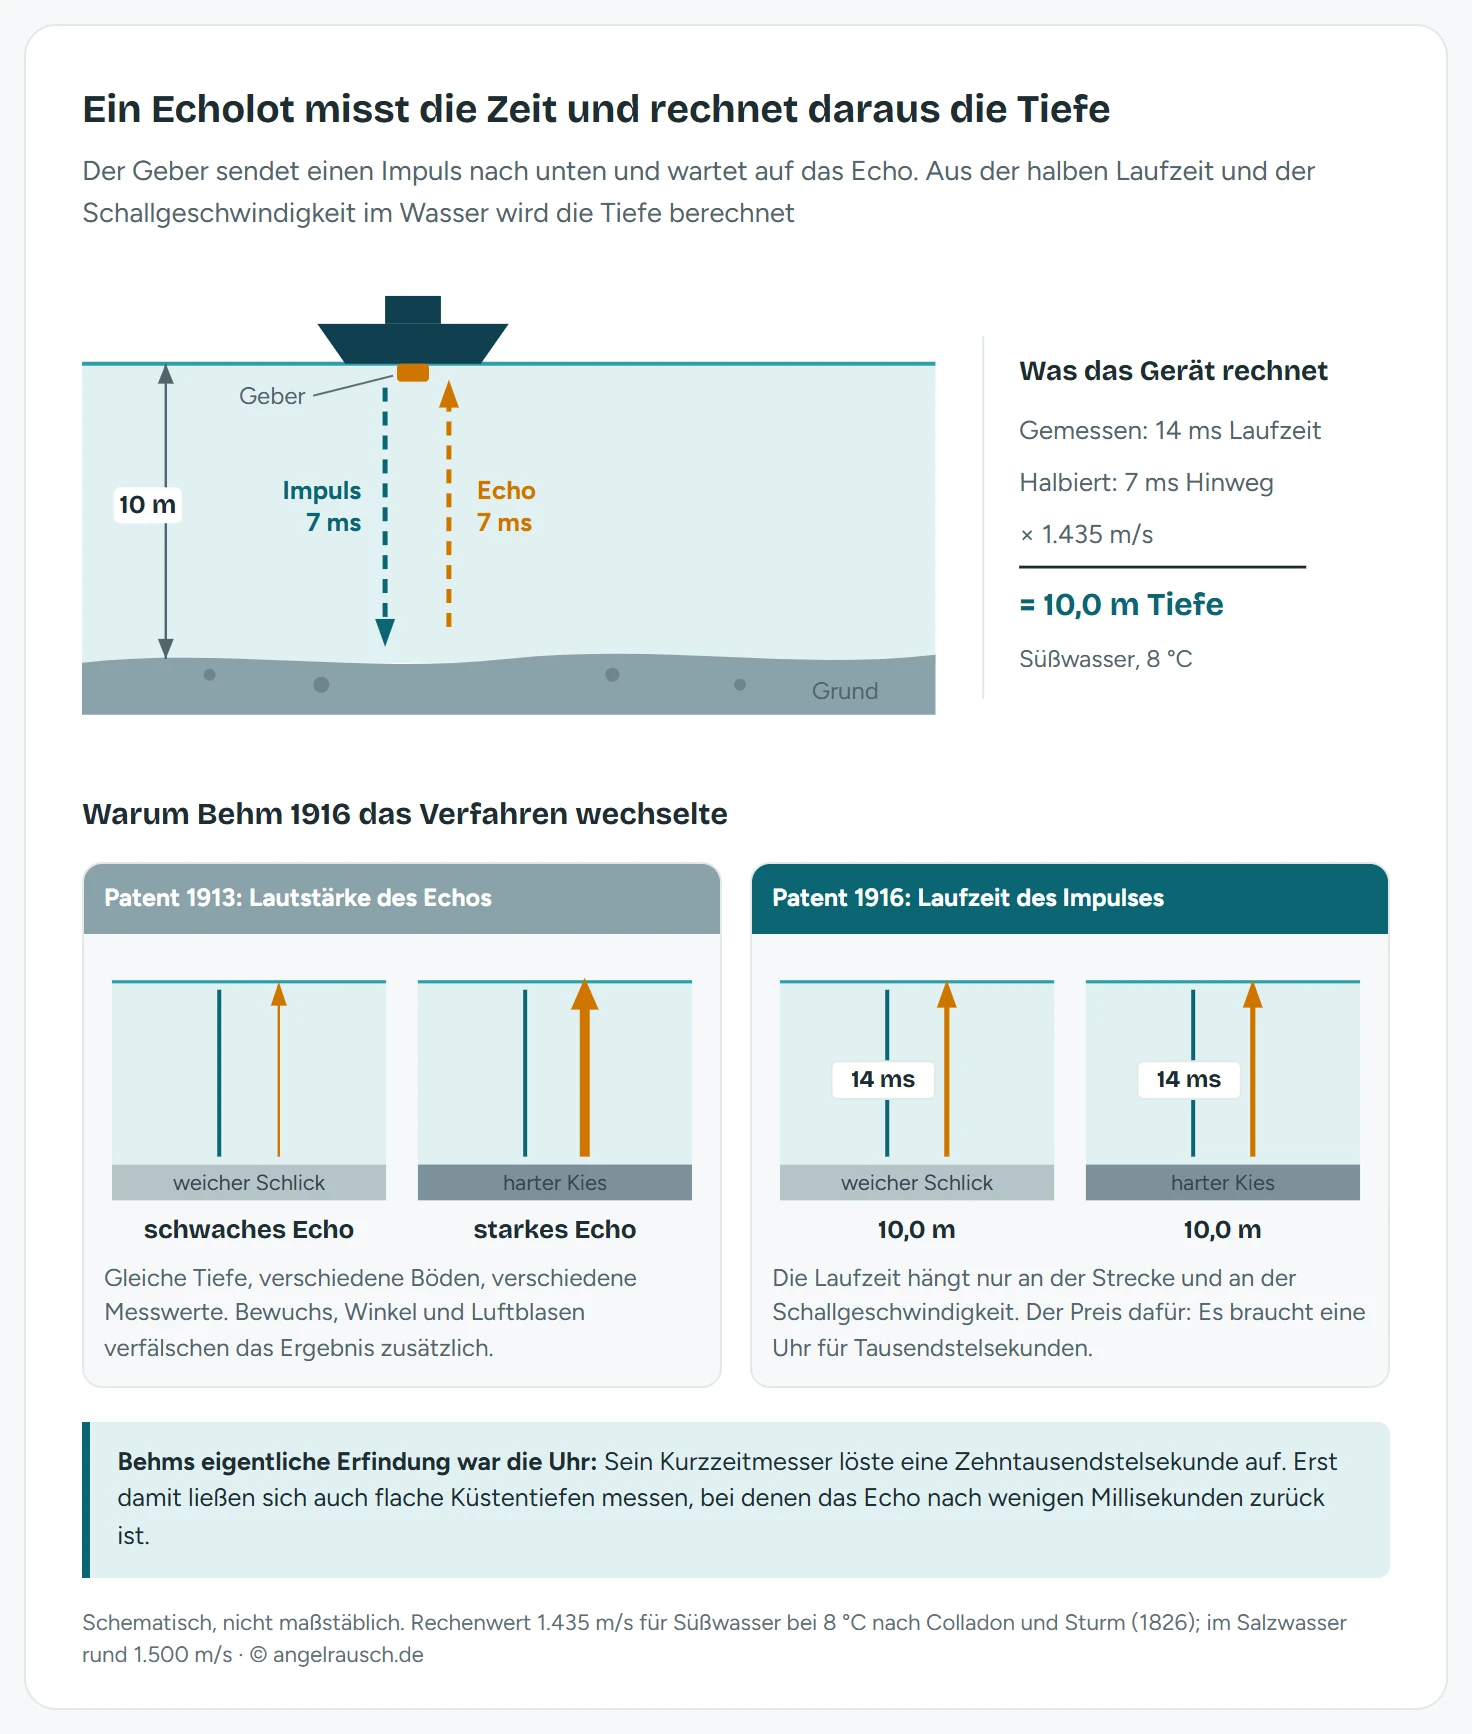
Das Gerät dieses ersten Patents arbeitete noch anders als alles, was heute an einem Boot hängt: Es schloss von der Intensität des Echos auf die Tiefe, also von der Lautstärke. Je leiser das zurückkommende Geräusch, desto weiter der Weg. Als Schallquelle dienten Behm anfangs Platzpatronen und Gewehrknall, was die Sache im Bordbetrieb reichlich unpraktisch machte.
Das Wort Echolot hat Behm selbst geprägt. Es setzt sich aus dem Echo und dem Lot zusammen, jenem Bleigewicht an der Leine, mit dem Seeleute jahrhundertelang die Tiefe abtasteten. Genau dieses Lot sollte die neue Technik ersetzen, denn es funktioniert nur im Stand und in geringer Tiefe.
Die Vorarbeit: 1826 wird der Schall im Genfersee vermessen
Damit man aus einem Echo eine Tiefe rechnen kann, braucht es einen Wert: die Schallgeschwindigkeit im Wasser. Den lieferten fast 90 Jahre vor Behm zwei Wissenschaftler auf dem Genfersee.
1826 hängten der Schweizer Physiker Jean-Daniel Colladon und der Mathematiker Charles Sturm eine Glocke unter ein Boot. Beim Anschlagen der Glocke zündete gleichzeitig eine Ladung Schwarzpulver über Wasser. Auf einem zweiten Boot in 13.887 Metern Entfernung saß ein Beobachter mit einem Hörrohr unter der Wasseroberfläche und stoppte die Zeit zwischen dem Lichtblitz und dem Ton.
Das Ergebnis: 1.435 m/s bei 8 °C Wassertemperatur. Der heute anerkannte Wert liegt bei rund 1.441 m/s, die beiden lagen also mit einfachsten Mitteln nur sechs Meter pro Sekunde daneben. Colladon erhielt dafür 1827 den Grand Prix der Pariser Akademie der Wissenschaften. Auf dieser Zahl beruht bis heute jede Tiefenangabe auf deinem Display, im Salzwasser mit etwa 1.500 m/s etwas höher als im See.
Die Titanic gibt 1912 den Anstoß
Am 15. April 1912 sank die Titanic nach der Kollision mit einem Eisberg. Das Unglück löste in mehreren Ländern gleichzeitig dieselbe Überlegung aus: Wenn man ein Hindernis unter Wasser hören könnte, ließe sich so etwas verhindern.
In Großbritannien meldete der Mathematiker Lewis Fry Richardson bereits wenige Wochen nach dem Untergang ein Verfahren zur Echoortung an. In Deutschland begann Behm zu arbeiten, in Boston der aus Kanada stammende Erfinder Reginald Fessenden. Die Zielrichtung war überall die gleiche: der Eisberg voraus.
Genau daran scheiterte die Idee zunächst. Ein Eisberg liefert unter Wasser ein schwaches, unzuverlässiges Echo, und das Wasser darüber ist voller Störgeräusche. Der Meeresboden dagegen ist eine riesige, immer vorhandene Reflexionsfläche. Die Technik bewährte sich also im Blick nach unten, und in dieser Rolle wurde sie in kürzester Zeit unentbehrlich.
Behms zweiter Anlauf: die Laufzeit als Maßstab
Das Intensitätsverfahren von 1913 blieb ungenau, weil die Lautstärke eines Echos von zu vielen Dingen abhängt: vom Bodenmaterial, vom Bewuchs, vom Winkel, von Luftblasen im Wasser. Behm stellte deshalb um und ließ 1916 ein zweites Patent eintragen, das die Laufzeit des Schalls misst.
Das ist die Rechnung, die noch heute in jedem Gerät steckt:
Tiefe = (Laufzeit ÷ 2) × Schallgeschwindigkeit
Der Haken lag in der Praxis. Für 10 Meter Wassertiefe braucht der Schall im Süßwasser hin und zurück etwa 14 Tausendstelsekunden. Wer solche Zeiten mit der Technik von 1916 messen will, braucht ein neues Messgerät, und genau das war Behms eigentliche Leistung. Sein Kurzzeitmesser löste Zeiträume von einer Zehntausendstelsekunde auf und machte das Echolot damit bordtauglich, auch für die flachen Küstentiefen, auf die es in der Navigation ankommt.
1920 gründete Behm in Kiel die Behm-Echolot-Fabrik. Die Auszeichnungen der Folgejahre zeigen, wie schnell die Technik über die Seefahrt hinauswuchs: 1924 ein Preis der Königlich Niederländischen Luftfahrtgesellschaft, 1927 die goldene Plakette eines französischen Verbandes für Flugsicherheit, 1928 die Ehrendoktorwürde der Christian-Albrechts-Universität Kiel. Behm starb am 22. Januar 1952, seine Erfindungen sind in über hundert Patentschriften dokumentiert. Die Gesellschaft für Schleswig-Holsteinische Geschichte führt seinen Lebenslauf im Detail.
Zur gleichen Zeit in Boston: Fessenden ortet den ersten Eisberg
Die amerikanische Linie der Geschichte lief parallel und führte zum ersten Seriengerät. Reginald Fessenden entwickelte ab 1912 bei der Submarine Signal Company in Boston einen elektroakustischen Wandler, den Fessenden-Oszillator. Er konnte Schall im Wasser sowohl senden als auch empfangen, was ihn von allen Vorläufern unterschied.
Im März 1914 kam der Test vor Halifax. An Bord des Kutters Miami, der zur ersten internationalen Eisbergpatrouille gehörte, ortete Fessenden einen Eisberg von rund 40 Metern Höhe und 137 Metern Länge auf über zwei Seemeilen Entfernung. Im selben Versuch erfasste er den Meeresboden in 31 Faden Tiefe, also bei etwa 57 Metern. Das Science History Institute hat die Versuchsreihe aufgearbeitet.
Vermarktet wurde davon zunächst nur die Unterwassertelegrafie. Erst 1923 brachte die Submarine Signal Company mit dem Fathometer das erste kommerzielle Echolot heraus, benannt nach der Tiefeneinheit Fathom. Es zeichnete das Bodenprofil dauerhaft auf Papier auf und lieferte damit erstmals die Linie, die du heute als scrollendes Bild auf dem Display siehst.
Der Erste Weltkrieg beschleunigte die Entwicklung zusätzlich, weil aus der Tiefenmessung die U-Boot-Ortung wurde. Aus dieser militärischen Linie stammt das Wort Sonar, während das Echolot im Sprachgebrauch das nach unten gerichtete Gerät blieb.
1957 kommt das Echolot ins Angelboot
Vier Jahrzehnte lang war die Technik eine Sache von Marine, Handelsschifffahrt und kommerzieller Fischerei. Die Geräte waren schwer, brauchten Bordstrom und kosteten entsprechend. Den Sprung ins Sportboot ermöglichte der Transistor.
1957 begann die Familie Lowrance in den USA mit der Entwicklung eines Sonars ausschließlich für Angler. Darrell Lowrance, damals Student der Mathematik und Physik, verkürzte die Impulslänge so weit, dass Objekte von der Größe eines einzelnen Fisches getrennt darstellbar wurden. Ab September 1959 stand das Ergebnis im Handel: der Fish Lo-K-Tor, wegen seines Gehäuses als Little Green Box bekannt.
Das Gerät war tragbar, lief mit Batterien und passte in jedes kleine Boot. Angezeigt wurde über einen Flasher, eine rotierende Neonlampe, die bei jedem Echo aufblitzte: einmal für die Wasseroberfläche, einmal für den Grund und dazwischen für alles, was im Wasser stand. Bis 1984 entstanden über eine Million Exemplare, womit die grüne Kiste zum meistverkauften Echolot der Welt wurde.
Wer heute ein Wurf-Echolot an die Schnur klipst, macht im Kern dasselbe wie ein Angler mit dem Fish Lo-K-Tor: ein Gerät ohne feste Installation nutzen, das Tiefe und Fische zwischen Oberfläche und Grund anzeigt. Wie sich diese Geräteklasse aktuell aufteilt, steht im Ratgeber zum Echolot fürs Belly Boat.
Von der Blinklampe zum Live-Bild: die Meilensteine seit 1970
Ab den 1970er-Jahren wurde die Angel-Elektronik ein eigener Markt, und die Entwicklungsschritte folgten dichter aufeinander.
| Jahr | Meilenstein | Was sich für Angler änderte |
|---|---|---|
| 1971 | Techsonic Industries gegründet, Marke Humminbird | Ein zweiter großer Hersteller entsteht, gebaut wird in Eufaula, Alabama |
| 1980er | LCD-Bildschirme lösen den Flasher ab | Das Echo wird als Bild lesbar, das nach links wegläuft |
| 1990er | Kombination mit GPS | Gefundene Stellen lassen sich wiederfinden und speichern |
| 2004 | Erstes Display mit 630 vertikalen Bildpunkten | Deutlich feinere Auflösung, Fischsicheln werden klar trennbar |
| 2005 | Erstes Side Imaging für Endkunden | Der Blick geht seitlich weg vom Boot, Strukturen werden bildhaft |
| 2010 bis 2012 | CHIRP kommt im Sportbereich an | Ein ganzes Frequenzband je Impuls, das Auflösung und Reichweite verbessert |
| 2013 | Deeper aus Litauen bringt das Wurf-Echolot | Sonar ohne Boot, ausgewertet auf dem Smartphone |
| 2015 und 2018 | Garmin Panoptix und LiveScope | Bewegtbild in Echtzeit, Fisch und Köder sind gleichzeitig sichtbar |
| 2020 | Lowrance ActiveTarget | Live-Sonar bekommt Konkurrenz, die Preise geraten in Bewegung |
Zwei dieser Schritte haben das Angeln stärker verändert als alle anderen. Side Imaging machte aus der Tiefenkurve ein Suchwerkzeug für Strukturen, mit dem sich Kanten, Kraut und versunkene Bäume großflächig abfahren lassen. Live-Sonar verschob den Zweck noch einmal komplett, weil der Köder selbst sichtbar wird und die Reaktion des Fisches darauf ebenfalls. Was das in der Praxis kostet und wem es nützt, steht im Ratgeber zu Garmin LiveScope.
Die Idee hinter dem Wurf-Echolot von 2013 ist dabei so alt wie die Branche: ein Sonar für Leute ohne Boot. Wie weit die Auflösung dieser kleinen Kugeln inzwischen reicht, zeigt der Vergleich der Deeper-Generationen Chirp 3 und Chirp 4.
Auffällig ist das Tempo: Zwischen der Messung im Genfersee und dem ersten Seriengerät lagen fast hundert Jahre. Zwischen dem ersten Side Imaging und dem ersten Live-Sonar lagen dreizehn.
Was sich am Grundprinzip nie geändert hat
Bei allen Sprüngen in Auflösung und Darstellung arbeitet ein Echolot von 2026 nach derselben Kette wie das Gerät von 1916:
- Senden: Der Geber wandelt Strom in eine Schallwelle um und schickt sie ins Wasser.
- Warten: Der Impuls läuft nach unten, trifft auf Grund, Fisch oder Kraut und wird reflektiert.
- Empfangen: Derselbe Geber nimmt das Echo auf und wandelt es zurück in ein elektrisches Signal.
- Rechnen: Aus der halben Laufzeit und der Schallgeschwindigkeit ergibt sich die Entfernung, aus der Echostärke die Darstellung.
Moderne Geräte machen das nur häufiger, mit mehreren Frequenzen gleichzeitig und in mehrere Richtungen. Deshalb bleiben auch die alten Grenzen bestehen: Schall braucht Zeit, Luftblasen und harte Kanten stören das Echo, und die Schallgeschwindigkeit ändert sich mit Temperatur und Salzgehalt. Wer im Meer angelt, merkt das beim Frequenzverhalten sofort, wie die Übersicht zum Echolot für Norwegen zeigt.
Ein zweiter roter Faden zieht sich durch die ganze Geschichte: Jede Verbesserung entstand aus dem Wunsch, kleinere Objekte in kürzerem Abstand zu trennen. Behm ging es um flache Küstentiefen, Darrell Lowrance um den einzelnen Fisch, CHIRP um zwei Fische dicht übereinander und Live-Sonar um die Bewegung zwischen zwei Bildern. Das ist immer dieselbe Frage in immer feinerer Auflösung.
Fazit: 1913 die Idee, 1959 der Weg ins Angelboot
Erfunden wurde das Echolot am 22. Juli 1913 von Alexander Behm, brauchbar wurde es mit seinem Laufzeit-Patent von 1916 und dem Kurzzeitmesser, der die nötigen Tausendstelsekunden überhaupt erst messbar machte. Der erste kommerzielle Fathometer lief 1923, das erste Gerät für Angler 1959.
Für die Praxis am Wasser lohnt vor allem der Blick auf das, was gleich geblieben ist. Ein Echolot zeigt dir Laufzeiten von Schallwellen, übersetzt in ein Bild. Wer das im Kopf behält, liest die Anzeige deutlich souveräner: Eine Sichel entsteht, weil der Fisch durch den Schallkegel wandert, und ein weicher Grund gibt ein schwächeres Echo als eine Kiesbank. Diese beiden Zusammenhänge waren 1916 schon bekannt und gelten an deinem Gerät genauso.
Häufige Fragen
Wann wurde das Echolot erfunden?
Das erste Patent auf ein Echolot meldete der deutsche Physiker Alexander Behm am 22. Juli 1913 an, es trägt die Reichspatentnummer 282009. Dieses erste Gerät maß die Tiefe noch über die Lautstärke des Echos. Das Verfahren, das bis heute in jedem Echolot steckt, also die Messung der Schall-Laufzeit, ließ Behm 1916 patentieren.
Wer hat das Echolot erfunden?
Alexander Behm (1880 bis 1952) gilt als Erfinder des Echolots, von ihm stammt auch das deutsche Wort dafür. Er wurde in Sternberg in Mecklenburg geboren, gründete 1920 in Kiel die Behm-Echolot-Fabrik und erhielt 1928 die Ehrendoktorwürde der Universität Kiel. Zeitgleich arbeiteten in den USA Reginald Fessenden und in Großbritannien Lewis Fry Richardson an derselben Idee.
Was hatte die Titanic mit dem Echolot zu tun?
Der Untergang der Titanic am 15. April 1912 war der Auslöser für Behms Arbeit. Sein Ziel war zunächst die Ortung von Eisbergen unter Wasser, wofür sich der Schall in der Praxis als zu ungenau erwies. Nutzbar wurde die Technik für den umgekehrten Fall: die Messung der Wassertiefe unter dem Schiff.
Wie funktioniert ein Echolot?
Der Geber sendet einen kurzen Schallimpuls nach unten und misst die Zeit, bis das Echo zurückkommt. Aus der halben Laufzeit und der Schallgeschwindigkeit im Wasser ergibt sich die Entfernung. Im Süßwasser breitet sich Schall mit rund 1.435 m/s aus, im Salzwasser mit rund 1.500 m/s. Ein Echo aus 10 m Tiefe ist also nach etwa 14 Tausendstelsekunden zurück.
Wann kam das erste Echolot für Angler?
1957 begann Lowrance in den USA mit der Entwicklung des Fish Lo-K-Tor, der ab September 1959 verkauft wurde. Das tragbare, batteriebetriebene Gerät im grünen Gehäuse zeigte Tiefe und Fische über eine rotierende Blinklampe an. Bis 1984 entstanden davon mehr als eine Million Stück.
Seit wann gibt es Echolote mit Bildschirm?
Papierschreiber gab es schon in den 1920er-Jahren, sie zeichneten das Bodenprofil auf eine Rolle. Für Angler kamen Bildschirmgeräte mit LCD in den 1980er-Jahren auf. Der Sprung zur heutigen Bildqualität kam 2004 mit dem ersten Display mit 630 vertikalen Bildpunkten und 2005 mit dem ersten Side Imaging für Endkunden, beides von Humminbird.
Was ist der Unterschied zwischen Echolot und Sonar?
Technisch messen beide dasselbe. Als Echolot bezeichnet man klassisch das nach unten gerichtete Gerät zur Tiefenmessung, Sonar ist der Oberbegriff für die akustische Ortung in alle Richtungen, entstanden aus der militärischen U-Boot-Suche im Ersten Weltkrieg. In der Angelbranche werden beide Wörter heute synonym benutzt, das englische fish finder meint dasselbe Gerät.
Seit wann gibt es Live-Sonar?
Garmin brachte 2015 die Panoptix-Reihe und 2018 LiveScope auf den Markt, Lowrance zog 2020 mit ActiveTarget nach. Diese Geräte liefern ein Bild in Echtzeit, auf dem sich die Bewegung von Fisch und Köder direkt verfolgen lässt. Die klassische Verlaufskurve älterer Geräte tritt damit in den Hintergrund.